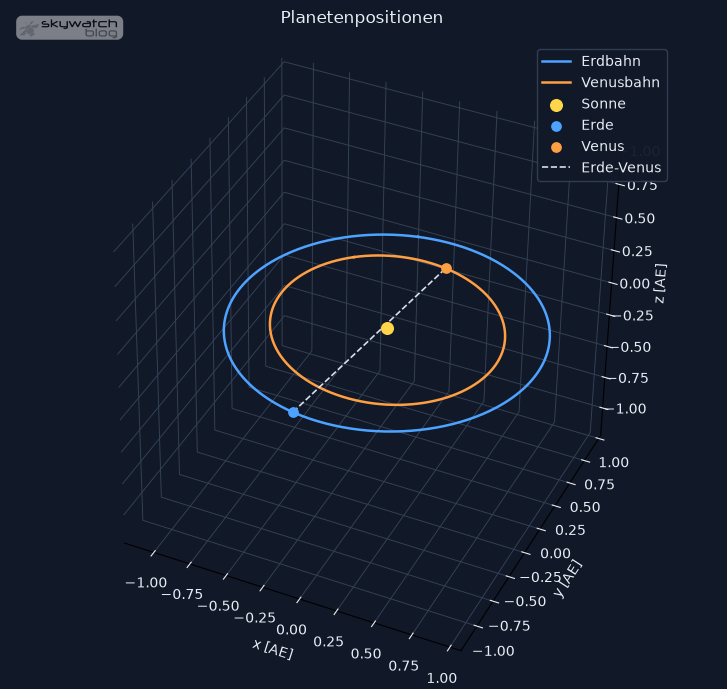
In den vergangenen drei Teilen dieser Serie haben wir uns mit den Koordinatensystemen und mit der Herleitung der Keplergesetze beschäftigt. Dies ist nun das Rüstzeug um die Bahnelemente und die Ephemeriden von Planeten oder auch von anderen Objekten zu bestimmen. Dazu schauen wir uns mal konkret die Stellung der Venus am 11.06.2016 um 13:30 Uhr an. Dazu wurde eigens ein Python-Skript zum besseren Nachvollziehen der Ergebnisse erstellt, das heruntergeladen werden kann. Zusätzlich steht ein interaktiver Rechner zur Verfügung, mit dem sich die Positionen aller Planeten für frei wählbare Zeitpunkte berechnen und grafisch darstellen lassen.
Kleiner Hinweis: Für die ursprüngliche Fassung wurde ein MATLAB-Skript erstellt. Im Zuge der Überarbeitung 2026 wurde die Berechnung korrigiert und nach Python portiert.
Die keplerschen Bahnelemente
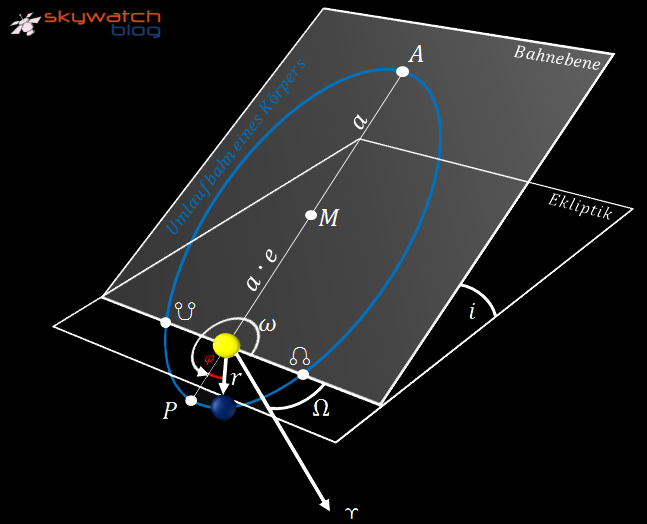
In der Abbildung sind folgende Bahnelemente sowie geometrische Größen der Ellipsenbahn definiert:
 |
Aphel (sonnenfernste Punkt) |
 |
Perihel (sonnennächster Punkt) |
 |
Mittelpunkt der Ellipse |
 |
große Halbachse |
 |
numerische Exzentrizität |
 |
Inklination der Bahnebene zur Referenzebene |
 |
Radiusvektor |
 |
Winkel zwischen Perihel und Radiusvektor (wahre Anomalie) |
| ☊ | aufsteigender Knotenpunkt (Schnittpunkt zwischen Bahn- und Referenzebene) |
| ☋ | absteigender Knotenpunkt (Schnittpunkt zwischen Bahn- und Referenzebene) |
 |
Winkel zwischen Frühlingspunkt und Schnittfläche der Referenzebene |
|
Perihellänge |
 |
Frühlingspunkt |
 |
Argument der Periapsis |
Die Referenzebene kann jede Ebene sein, wir gehen in den folgenden Überlegungen von der Ekliptikebene aus.
Bestimmung des Ortes
Um nun die Position eines Planeten oder eines Objektes auf der elliptischen Bahn zu bestimmen, sind einige geometrische Überlegungen erforderlich.
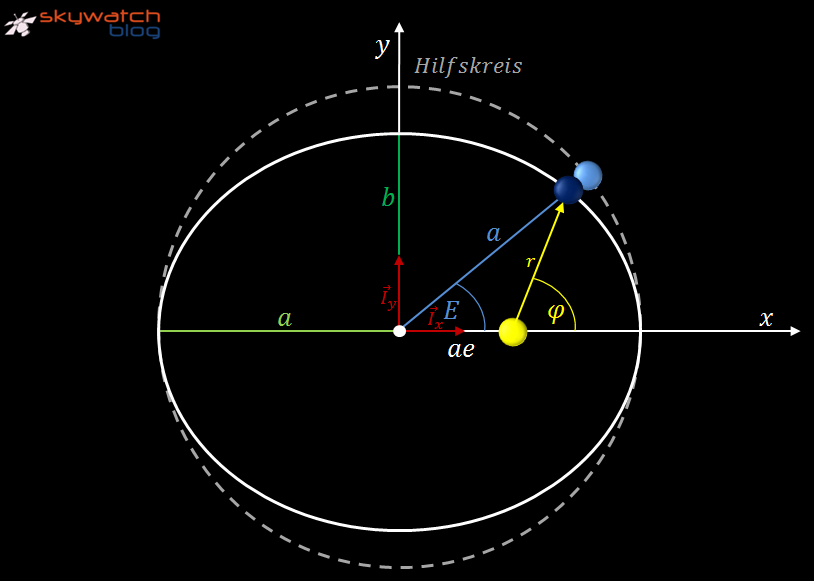
Zuerst zerlegen wir nun den Radiusvektor  in seine x- und y-Komponenten. Es ergibt sich:
(1) 
Wenden wir nun einen Trick an. Um die Ellipsenbahn denken wir uns einen Hilfskreis mit dem Radius . Der Hilfskreis parametrisiert die Ellipse.  ist die exzentrische Anomalie des entsprechenden Punkts auf diesem Hilfskreis und ist die mittlere Anomalie eines gleichförmig gedachten Umlaufs. Das fiktive Objekt auf dieser Kreisbahn wird auch mittleres Objekt
 genannt. Die exzentrische Anomalie ist der Winkel vom Mittelpunkt der Ellipse bzw. des Kreises zu . Betrachtet man die Ellipsengleichung als Funktion der exzentrischen Anomalie, so ergibt sich folgender Zusammenhang:
(2) 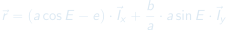
Den Stauchungsfaktor  vereinfachen wir:
(3) 
Es lässt sich nun der Radiusvektor bestimmen:
(4) 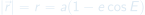
Einfacher ist es, wenn man den Radiusvektor in seine Komponente zerlegt. Dann resultiert durch den Satz des Pythagoras der Betrag des Radiusvektors:
(5) 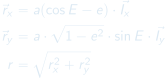
Die Vektoren  und
 sind jeweils die Einheitsvektoren.
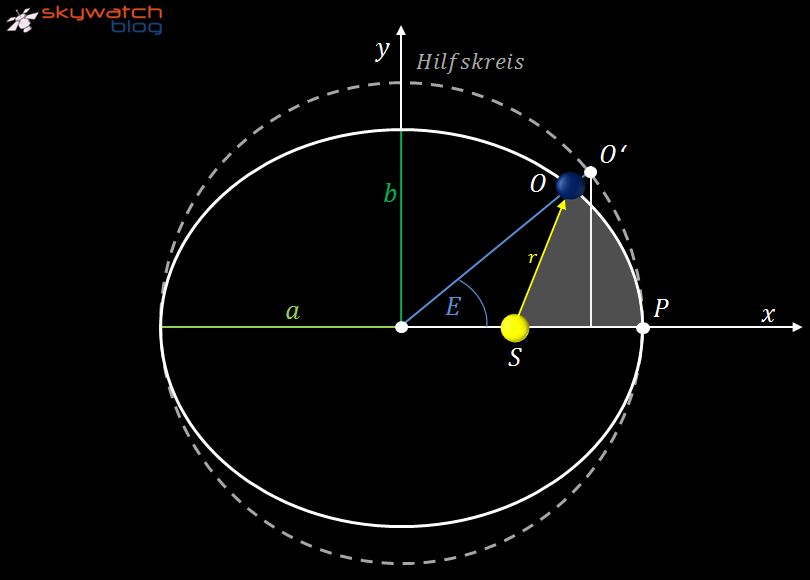
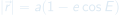
Aus der Gleichung (2) entsteht ein neuer Winkel . Dieser beschreibt den Winkel von der x-Achse zu dem fiktiven Objekt , welche man auch die exzentrische Anomalie nennt. Da wir dieses als Kreis annehmen, vereinfachen sich die Berechnungsgänge wesentlich. Betrachten wir uns nochmal den Betrag des Richtungsvektores  :
(6) 
Um nun für zu einem bestimmten Zeitpunkt zu bestimmen, wenden wir das zweite Keplersche Gesetz an, welches besagt, das zu gleichen Zeiten gleiche Flächen überschritten werden. In der obigen Abbildung ist die hervorgehobene Fläche:
(7) 
wobei  die verstrichene Zeit seit dem Periheldurchgang und
 die Umlaufzeit darstellt. Die Fläche
 ist um den Faktor gestaucht. Subtrahieren mit der Dreiecksfläche bringt:
(8) 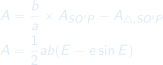
Nach Gleichsetzten von (7) und (8) entsteht die Keplergleichung:
(9) 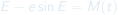
wobei  die mittlere Anomalie ist.
Die Lösung der Keplergleichung
Die Gleichung (9) ist nicht analytisch lösbar, da diese Gleichung transzendent ist. Doch wie löst man nun effektiv diese Gleichung? Hier soll uns die numerische Mathematik einen Lösungsansatz liefern. Im Wesentlichen sind hier das Iterationsverfahren und die Reihenentwicklung zu nennen. Das Iterationsverfahren eignet sich für kleine numerischen Exzentrizitäten bis zu einem Wert 0,5 sehr gut. Mit zunehmender Exzentrizität konvergiert die Fixpunktiteration langsamer. Das Newton-Raphson-Verfahren konvergiert in der Regel wesentlich schneller.
(10) 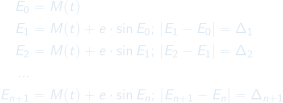
Die Iteration wird abgebrochen, wenn  kleiner als der vorgebende Wert ist.
Für  ist das Newton-Raphson-Verfahren schneller:
(11) 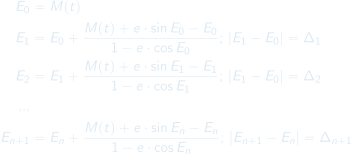
Das folgende Listing wurde mit Python geschrieben und als Funktion kepler definiert. Die Eingangsvariablen sind die mittlere Anomalie
Lösen der Keplergleichung mit Hilfe des Newton-Raphson-Verfahrens mit Python
 und die numerische Exzentrizität . Ist
 oder 50 Iterationsschritte erledigt, so wird die Schleife beendet. Die Funktion gibt als Ausgangsvariable den Winkel aus. Am Ende dieses Beitrages können alle Python-Files heruntergeladen werden.
 import math

# Löst E - e*sin(E) = M mit Newton-Raphson. Winkel in Radiant.

def kepler(M_rad, e, tol=1e-12, max_iter=50):
    M_rad = M_rad % (2.0 * math.pi)
    E = M_rad

    for _ in range(max_iter):
        f = E - e * math.sin(E) - M_rad
        df = 1.0 - e * math.cos(E)
        dE = f / df
        E -= dE
        if abs(dE) < tol:
            break

    return E
Berechnung der wahren Anomalie
Um von den Winkel , also den Winkel zwischen Perihel und den Aufenthaltsort auf der Umlaufbahn berechnen zu können, müssen wir vom Hilfskreis wieder in die Ellipse transformieren.
(12) 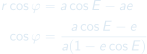
Eine alternative Formel welche wir im folgenden Beispiel verwenden werden, lautet:
(13) 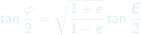
Nun haben wir das Rüstzeug zusammen um z.B. die Ephemeriden eines Planeten zu berechnen. Das folgende Verfahren kann auf Objekte, deren Bewegung hinreichend gut durch eine elliptische Keplerbahn beschrieben werden kann, angewendet werden.
Ephemeridenrechnung: Beispiel am Planeten Venus
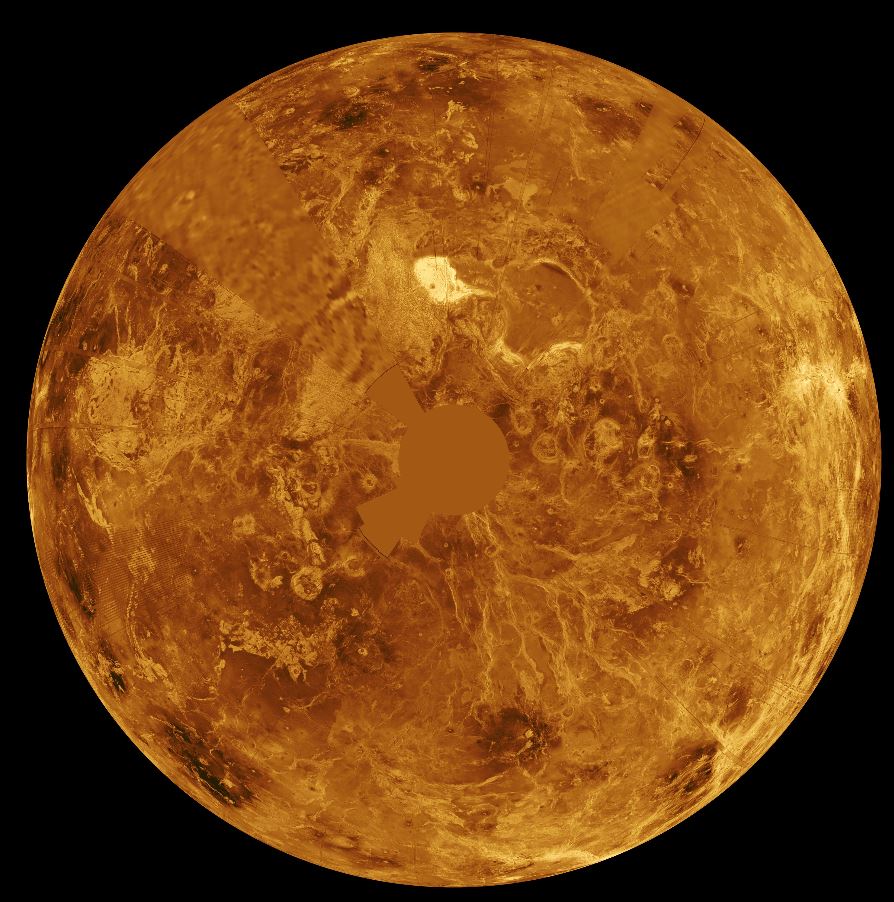
Im folgenden wollen wir die Stellung der Venus am 11.06.2016 um 13:30 Uhr sowie den Abstand von der Erde berechnen. Als Referenz dienen die Ergebnisse aus Stellarium. Die Bahnelemente können aus astronomischen Jahrbüchern oder alternativ aus der unten verlinkten PDF-Datei entnommen werden. Die folgenden Elemente stammen aus dem Buch von Oliver Montenbruck: Grundlagen der Ephemeridenrechnung. Es gilt die Epoche J2000.0. Die Bahnelemente der Venus lauten:
(14) 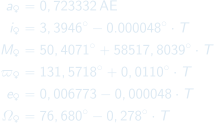
Die Variable  ist die Länge des Perihels ausgehend vom Frühlingspunkt bis zum Perihel. Es gilt daher:
(15) 
Die Variable  ist das julianische Jahrhundert. Dieses berechnet sich aus:
(16) 
mit  die Anzahl der Tage, die seit dem 01.01.2000 12:00 vergangen sind.
Schritt 1: Berechnung des julianischen Jahrhundert
Nach (16) berechnet sich für den 11.06.2016 13:30 Uhr ein Wert von  .
Schritt 2: Berechnung des Winkel
Der Winkel beschreibt denjenigen Winkel zwischen des aufsteigenden Knotens und Perihels. Stellt man Gleichung (15) nach um, so ergibt sich:
(17) 
Schritt 3: Lösen der Keplergleichung
Wir lösen nun die Keplergleichung nach dem Verfahren wie in (11) beschrieben. Wichtig ist es hierbei, dass alle Werte ins Bogenmaß transformiert werden müssen. Es ergibt sich hier ein Wert für  . Der hohe Winkel resultiert aus den Bahnelementen. Möchte man den wirklichen Winkel berechnen, so kann dieser mit modulo 360 ermittelt werden was uns den reduzierten Winkel angibt:
 .
Schritt 4: Nun können wir den Radiusvektor nach Gleichung (5) und die wahre Anomalie nach Gleichung (13) berechnen. Es ergeben sich folgende Werte:
(18) 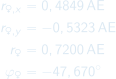
Schritt 5: Nun haben wir die Koordinaten der Venus. An den Vorzeichen erkennt man, im welchen Quadranten wir uns befinden. Als nächstes müssen wir die heliozentrischen ekliptikalen Koordinaten berechnen. Dabei soll uns der Ansatz von Standish (Link, siehe unten) weiterhelfen:
(19) 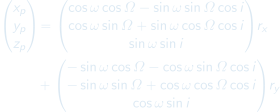
Es errechnen sich für die Venus folgende Koordinaten:
(20) 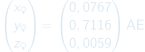
Nun haben wir den ersten Teil der Berechnung erledigt.
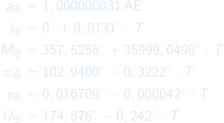
Schritt 6: Nun muss nach dem gleichen Verfahren, die Erdkoordinaten berechnet werden. Es ergeben sich mit den Bahnelementen der Erde:
(21) 
folgende Ergebnisse:
(22) 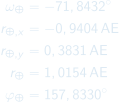
und folgende Koordinaten:
(23) 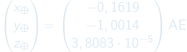
Schritt 7: Anschließend werden die geozentrisch-ekliptischen kartesischen Koordinaten in geozentrisch-ekliptische sphärische Koordinaten umgerechnet:
(24) 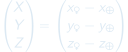
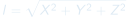
Der Abstand  zwischen der Erde und des Planeten ergibt sich wieder aus dem Satz des Pythagoras:
(25) 
Für unser Beispiel errechnen sich folgende Werte:
(26) 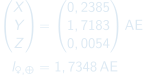
→ Die Venus ist also am 11.06.2016 um 13:30 Uhr genau 1,7348 AE von der Erde entfernt.
Schritt 8: Nun wollen wir diese Fragestellung beantworten:
Welche Rektaszension  und Deklination
 besitzt die Venus am 11.06.2016 13:30 Uhr?
Die geozentrische orthogonale Ekliptikalkoordinaten werden nun in geozentrische sphärhische Ekliptikalkoordinaten transformiert:
(27) 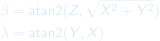
Es wird mit Absicht auf die Funktion  (Arkustangens mit zwei Argumenten) zurückgegriffen. Somit braucht sich nicht die Frage zu stellen, in welchen Quadranten man sich aktuell befindet.
Achtung! Die Winkel sind im Bogenmaß. Für unser Beispiel errechnen sich folgende Zahlenwerte in Grad:
(28) 
Schritt 9: Das Ziel ist erreicht: Die Rektaszension und die Deklination können wir nun berechnen:
Mit dem Erdneigungswinkel  ergeben sich die äquatoriale Koordinaten:
(29) 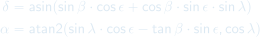
Auch hier ist die Rektaszension im Bogenmaß angegeben. Für unser Beispiel errechnet sich nun folgende Winkel in Grad:
(30) 
Ergebnisbewertung
Die Beantwortung der Fragestellung lässt sich folgendermaßen beantworten:
- Die Venus wird am 11.06.2016 um 13:30 Uhr einen Abstand von
 besitzen. Zum betrachteten Zeitpunkt befindet sich Venus auf der sonnenabgewandten Seite ihrer Bahn und damit von der Erde aus gesehen hinter der Sonne.
- Die Deklination beträgt
 und die Rektaszension beträgt
 .
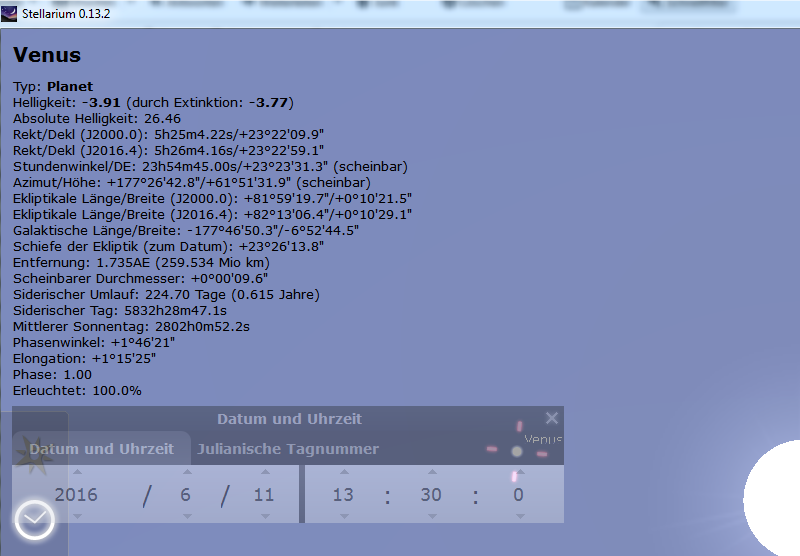
Vergleicht man die Werte mit Stellarium, so ergibt sich eine sehr gute Genauigkeit. Für die Deklination zeigt Stellarium und für die Rektaszension an. Für den Abstand zeigt Stellarium  Die Abweichungen resultieren deshalb, weil wir die Aufgabenstellung nach wie vor als Zweikörperproblem (ZKP) betrachtet haben. Stellarium verwendet standardmäßig die analytische Planetentheorie VSOP87 von Bretagnon und Francou. Im Gegensatz zur hier verwendeten vereinfachten Keplerrechnung berücksichtigt VSOP87 die gegenseitigen gravitativen Störungen der Planeten über analytische Reihenentwicklungen. Die VSOP87-Lösungen liegen je nach Variante in elliptischen Elementen sowie in kartesischen oder sphärischen Koordinaten vor und beziehen sich auf definierte Referenzsysteme wie Ekliptik und Äquinoktium J2000.0. Dadurch lässt sich die tatsächliche Planetenbewegung wesentlich genauer beschreiben als mit einer reinen Zweikörpernäherung.
Interaktiver Rechner
Der folgende Rechner erweitert die ursprüngliche Venus-Beispielrechnung auf die Planeten Merkur bis Neptun. Für Venus bleibt im Artikel die historische Montenbruck-Rechnung erhalten; der allgemeine Rechner verwendet für die übrigen Planeten die JPL-Näherungselemente. Datum und Uhrzeit können frei gewählt werden.
Numerische Werte
| Abstand Erde–Planet Δ | – |
|---|---|
| Julianisches Datum | – |
| Jahrhunderte seit J2000 | – |
| Rechenmodell | – |
| Große Halbachse a | – |
| Exzentrizität e | – |
| Inklination i | – |
| Mittlere Anomalie M | – |
| Exzentrische Anomalie E | – |
| Wahre Anomalie ν | – |
| Helioz. eklipt. Länge λ | – |
| Helioz. eklipt. Breite β | – |
| Geoz. eklipt. Länge λ | – |
| Geoz. eklipt. Breite β | – |
| Rektaszension α | – |
| Deklination δ | – |
| Heliozentrisch x / y / z | – |
Für Venus verwendet der Rechner die historischen Montenbruck-Bahnelemente aus dem ursprünglichen Skywatch-Artikel, mit korrigierter Grad/Radiant-Behandlung und Newton-Raphson-Lösung der Keplergleichung. Für Merkur, Mars, Jupiter, Saturn, Uranus und Neptun werden die JPL-Näherungselemente 1800–2050 verwendet. Die Werte sind geometrische Näherungen und nicht für hochpräzise Astrometrie gedacht.
Fazit und Danksagung
Dieser Beitrag war der umfangreichste Teil dieser Serie, denn die Ephemeridenrechnung ist nicht einfach. Das Durchrechnen und die mathematische Modellierung in Matlab hat sehr viel Zeit und Nerven gekostet. Natürlich berechnet heute jedes Astronomieprogramm die Planetenstellung. Dennoch habt Ihr jetzt einen Einblick hinter den Kulissen und wisst nun, was für einen Aufwand hinter diesen Berechnungen steckt.
An dieser Stelle möchte ich auch zwei Danksagungen loswerden, denn mit Ihrer Hilfe habe ich die mathematische Modellierung und die Implementierung in Matlab erst geschafft. Zum einen sind es die Nutzer des Astronomieforums astrotreff.de und zum anderen, Herr Prof. i. R. Dr.-Ing. Helmut Haase, Professor an der Leibnitz Universtät. Vielen Dank für die tolle Unterstützung 🙂
Zum Nachvollziehen der Ergebnisse kann man die Matlab/Python-Files herunterladen und selber ausprobieren.
Literatur
Jean Meeus, Astronomical Algorithms, 2nd ed., Willmann-Bell, 1998.
Karttunen, Kröger u.a. : Astronomie. Eine Einführung, Springer Verlag 1990
Oliver Montenbruck, Grundlagen der Ephemeridenrechnung, 7. aktualisierte Auflage, Spektrum Akademischer Verlag, 2005
Links
Himmelsmechanik Teil 1: Koordinatensysteme
Himmelsmechanik Teil 2: Störung von Koordinatensystemen
Himmelsmechanik Teil 3: Die Keplerschen Gesetze
Downloads
Matlab-Dateien zum Nachvollziehen der Ergebnisse (Archiv von 2015, korrigiert 2026)
Python-Dateien zum Nachvollziehen der Ergebnisse
E.M. Standish: Keplerian Elements for Approximate Positions of the Major Planets, (pdf-Datei)
In der ersten der Gleichungen 5 sollte die ( hinter dem a, nicht davor stehen!
Korrigiert. Vielen Dank.
Gruß
Daniel
Dies ist eine sehr gute Zusammenfassung der Positionsbestimmung aus den Bahnelementen.
l=1,732AE heisst doch, dass Venus hinter der Sonne (nahe der oberen Konjunktion) steht?
Gruss
Toby